
225万台/年
中国显微外科核心相关手术量:神经血管约 115.45 万、恶性脑肿瘤相关约 51.21 万、耳鼻喉约 30.06 万、眼科(非白内障)约 28.38 万。
光谱智航 SPECTRA NAVIGATION
面向神经外科与显微外科的显微手术导航。系统集成在现有手术显微镜上,由分光立体成像、微米级器械追踪与动态配准组成。
导航要持续回答“我在哪”。现有显微导航只在术前配准一次,组织一变形就失效——术中持续配准至今仍是未解的瓶颈。
项目当前仍处于研发和验证阶段 · 核心技术已完成台架与动物实验验证;整机端到端导航精度需在一体化样机 V1 后由第三方测试给出
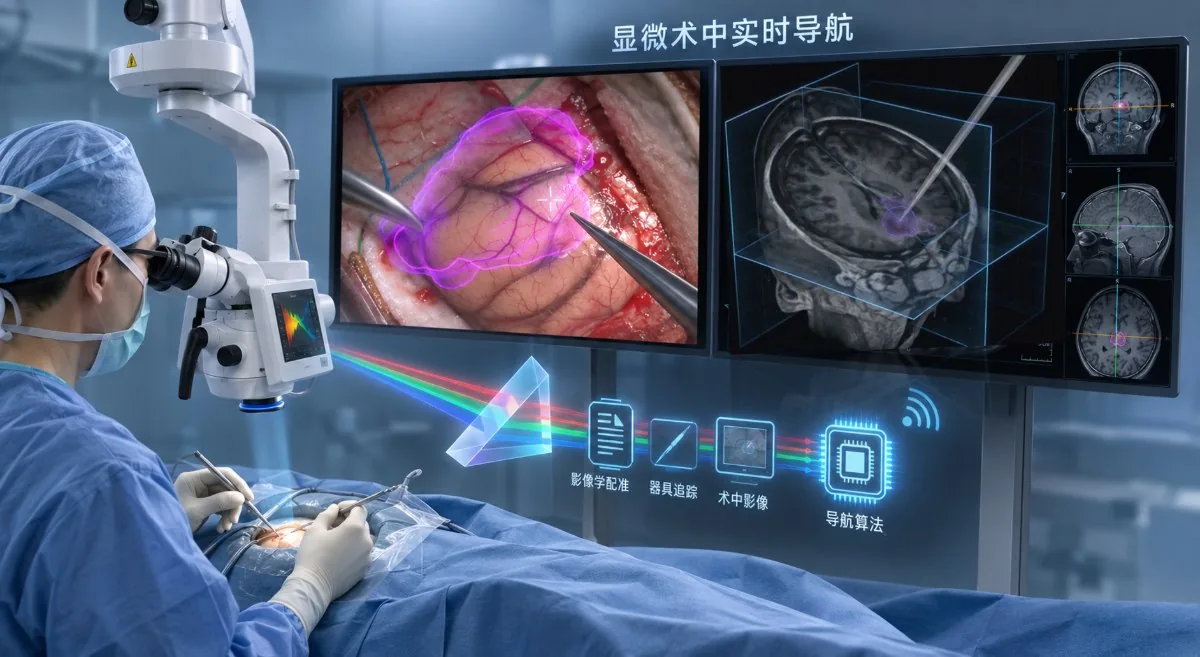
PROJECT FILM · 项目介绍
系统原理、样机形态与实验现场的完整介绍(含解说声音)。
临床问题
病灶边界、器械尖端与关键组织的相对位置难以直接判断。关键边界与残余往往小于 0.5 mm,超出人眼与显微镜景深的识别极限;而传统导航精度多在 1–3 mm,与显微场景的 20–25 µm 量级存在数量级差距。越靠近深部与微小结构,医生越依赖经验,培训周期和风险波动也随之放大。
中国显微外科核心相关手术量:神经血管约 115.45 万、恶性脑肿瘤相关约 51.21 万、耳鼻喉约 30.06 万、眼科(非白内障)约 28.38 万。
四级胶质瘤全切除相较次全切除的平均生存获益。
密度仅为发达国家的 30%,培养周期长达 10–15 年。以显微游离皮瓣手术为例,初学者吻合通畅率仅 60–70%,成功率曲线趋于平稳所需病例数高达 600 例。导航系统承担辅助决策与缩短学习曲线的价值。
手术量数据来源:中国卫生健康统计年鉴。其余临床数据引自公开研究,统计口径、年份与适应症范围可能存在差异。
现有方案的边界
传统导航以骨性固定、大尺寸反光标记和较开阔视野为设计前提。这三项前提在显微视野里同时不成立——漂移、尺度、特征三条限制由此而来,下一节「产品概念」的左栏就是这三条的收束。
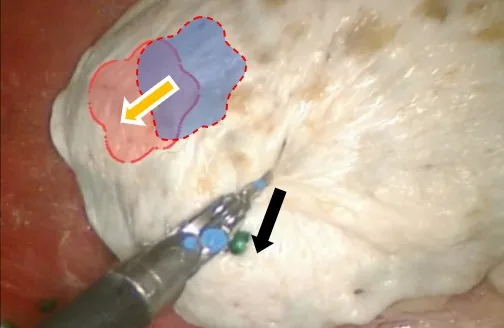
脑脊液释放与切除操作持续改变组织位置,现有导航无法实时重新配准,屏幕上的位置会逐渐偏离真实术野。

现有导航整机误差约 1–3 mm,难以支撑显微级边界判断;传统反光球标记直径约 11 mm,与 0.3 mm 级显微器械尖端存在明显尺度差,在狭窄术野中易造成遮挡。

显微视野仅数毫米,稳定可重复的特征点极少;反光、渗血、遮挡与软组织形变会进一步改变局部图像。
产品概念
导航成立有两个必要条件:器械此刻在哪里、眼前这块组织是什么。二者都必须在切除全程持续成立——只在术前完成一次的,是规划,不是导航。
目标:在不改变医生核心操作习惯的前提下,让边界、距离和风险提示进入当前视野。产品价值仍需通过真实临床工作流、对照基线与医生反馈持续验证。
核心技术 · 产品系统
可视化建立三维术野,精确化获得器械尖端位置,智能化在组织和视野变化时更新坐标参照。三项能力沿同一条导航链路依次衔接,各自对应系统里的一个部件。
产品系统
系统集成在现有手术显微镜上,不改变手术室站位与设备布局。图中标出的三个部件,加上术野内的叠加画面,就是它在手术室里全部的可见部分。
点选图上的编号或下面任一部件,图上标出它的位置,下面展开支撑它的那项技术与实验记录。
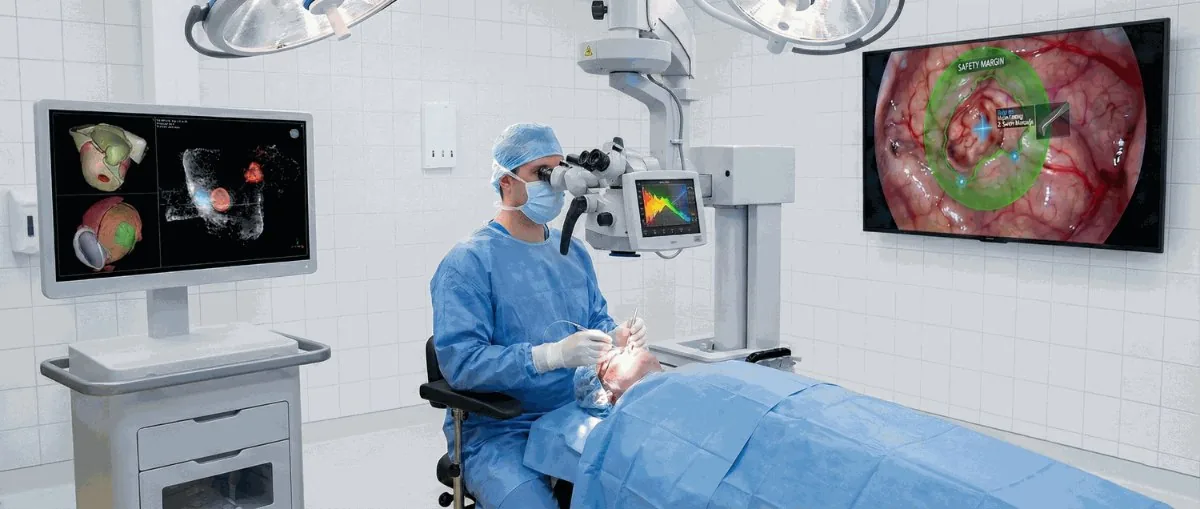
01 · VISUALIZATION
一套光路,两种用途。这里的三张图共同说明“可视化”如何实现:先完成可见光与近红外同轴分光采集,再通过验证样机建立三维计量能力,最后集成到手术显微镜中。分光相机模块已完成台架验证。


将成像与计量能力集成到显微镜平台,在保留实时术野的同时,输出结构、深度与相对位置参照。
02 · PRECISION
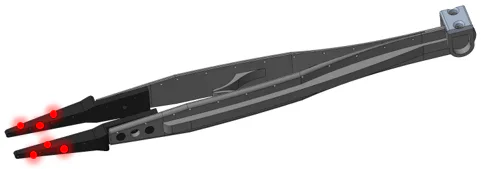
团队将极细光纤嵌入显微镊、剪等器械,为尖端增加主动追踪点,同时维持器械原有的尺寸、重量与操作手感。深部与狭窄视野下保持追踪可用性,并与术前模型联动提示尖端位置。
03 · INTELLIGENCE
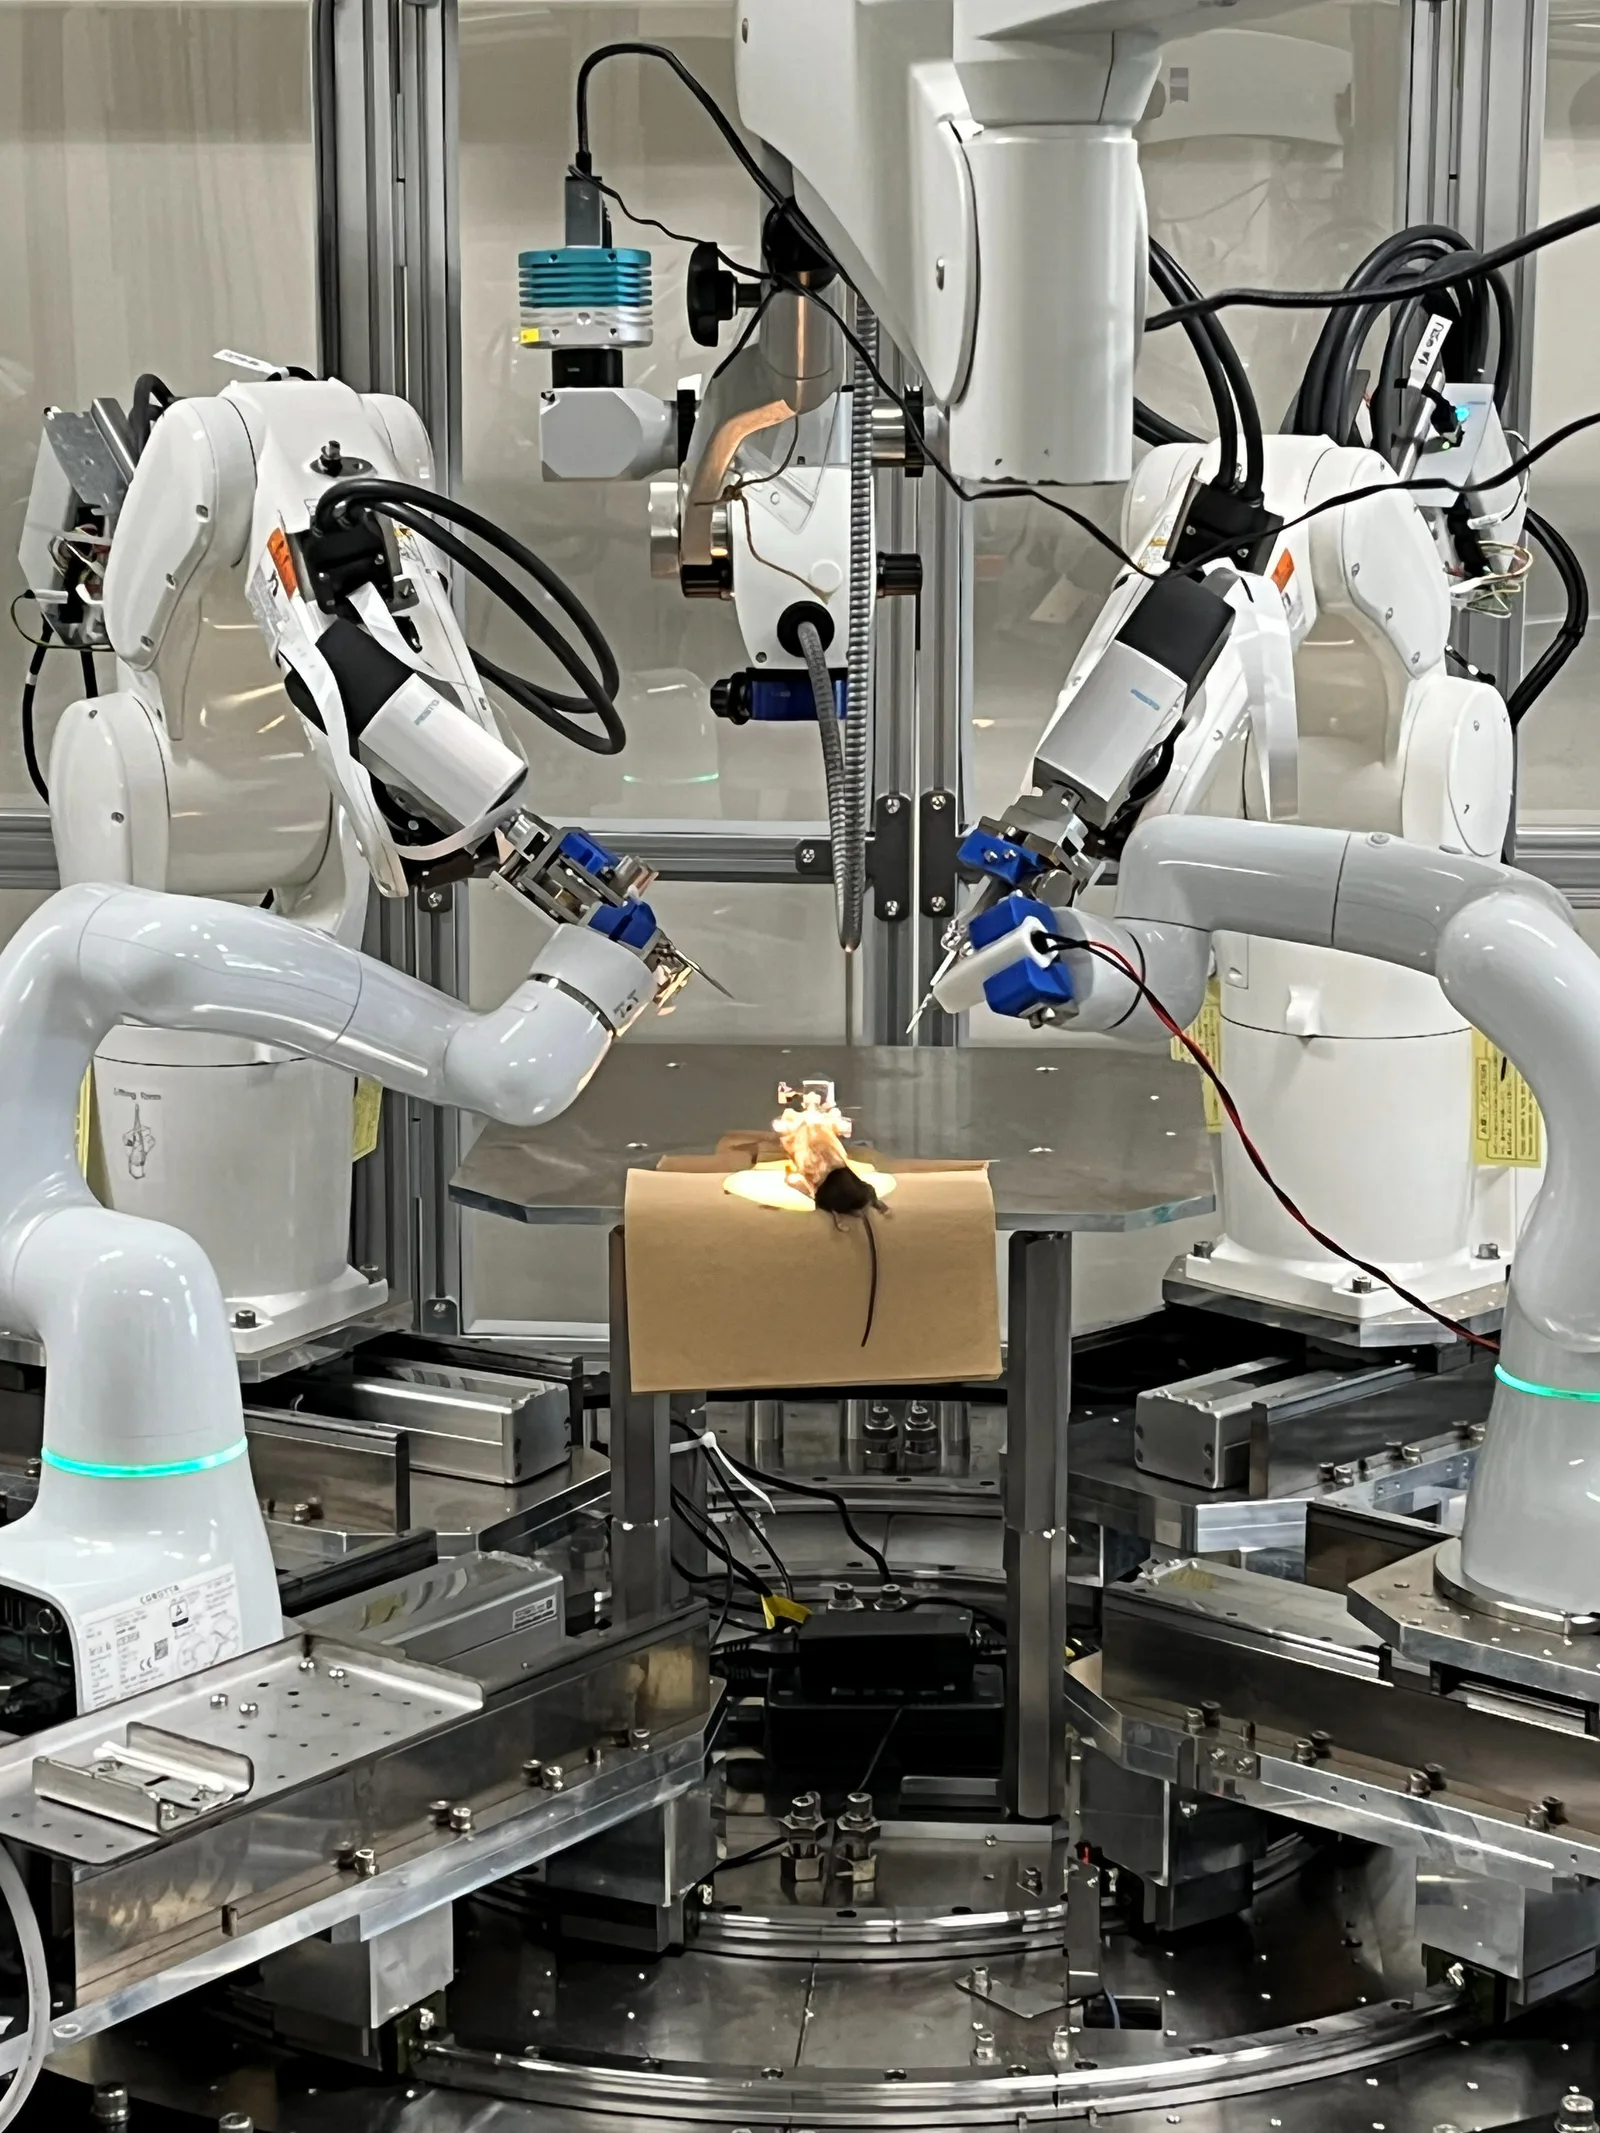
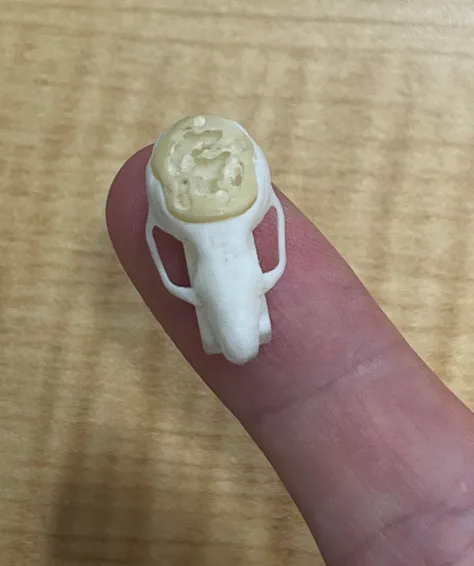
以血管走向、骨面纹理等语义特征作为对齐约束,配合动态标志点机制持续评估并在线更新参照。核心算法精度已在机器人平台与 74 例小鼠开颅实验中验证(伦理审查编号 A2023M042-07,东京大学)。
从血管、骨面纹理等可辨认结构中提取约束,让术前模型先与术中视野对齐。
面对小视野、遮挡、反光与组织变化,系统持续检查当前参照是否仍然可信。
通过动态标志点更新相对位置,使器械轨迹、模型和实时画面回到统一的空间关系里。
BENCHMARK · 配准误差对比
显微形变场景下,现有配准方法的报告误差与本项目实测值存在量级差异。下表把三类方法放在同一张表里,并标注各自的数据来源。
| 配准方法 | 报告误差 | 显微形变场景 | 数据来源 |
|---|---|---|---|
| 骨性固定配准 | 约 0.8–2 mm | 不适用 | 公开文献 |
| 传统 ICP 表面匹配 | 2.7–5.3 mm | 不适用 | 公开文献 |
| 本项目 · 动态配准 | 0.164 ± 0.059 mm(最大 0.270 mm) | 适用 | 小鼠实验实测 |
文献值与本项目实测值的实验条件、样本量与统计口径不同,不能直接等同比较,此处用于说明误差量级的差异。本项目数据来自小鼠开颅实验,完整统计口径与原始记录可在尽调材料中提供。
FAIL-SAFE · 失效恢复
显微视野里渗血、反光与遮挡随时发生。系统按可信度分三层降级,任何一层都把判断权交回术者,不会在参照已经不可信时继续给出确定性提示。小鼠实测配准平移误差中位数为 0.16 mm,传统光学导航整机误差通常在 1–3 mm。
渗血、反光或遮挡导致个别标志点不可信时即时剔除,由其余标志点维持配准。
冻结叠加显示并提示重新配准,不在参照可信度不足时继续修正坐标。
退回上一个可信位姿,交由术者确认后再继续。


以上结果用于说明研发阶段的系统能力。医学用途、性能指标和临床获批状态以后续验证及公开文件为准。
临床工作流
系统集成在现有手术显微镜上,手术室站位、器械与屏幕布局都不变。术者在原有显微视野内获得边界与距离提示,不需要切换视线。
MRI / CT 导入,完成病灶与关键结构分割并规划路径。
显微镜就位后完成一次配准,不需要植入骨性标记。这是整个流程中唯一新增的操作。
系统在后台持续评估并更新术前模型与术中视野的对应关系,术者无需介入。
在显微视野内给出病灶边界、器械尖端与关键结构的相对位置。
留存操作过程数据,用于复盘、带教与临床证据积累。
无菌与器械管理按现有规范执行:相机模块套一次性无菌罩、不改变铺单方式;光纤器械按常规显微器械灭菌,器械护士仅新增套罩与清点两项动作。实际步骤与各环节耗时仍在与临床合作医生共同确认。
研发与知识产权
产品化路径包括科研样机、动物实验、注册样机、临床试验与 NMPA 审评。时间节点仍会受到实验进度、法规沟通和资金节奏影响。
完成方法创新与基础技术路线探索,推进人机交互验证与一代样机研制。
完成动物实验与分光相机模块样机验证。
导航软件与器械追踪系统的工程迭代,同步启动检验与标准符合性准备。
追加动物实验,确定临床评价路径并推进临床试验申报。
提交注册资料,进入技术审评。
含审评发补缓冲。该节点受监管沟通与试验进展影响,最终周期以实际进展为准。
商业化不压在这个节点上:取证前先以 OEM 模块与软件许可产生收入,两段路径见下文「市场 · 竞争 · 本轮需求」一节。


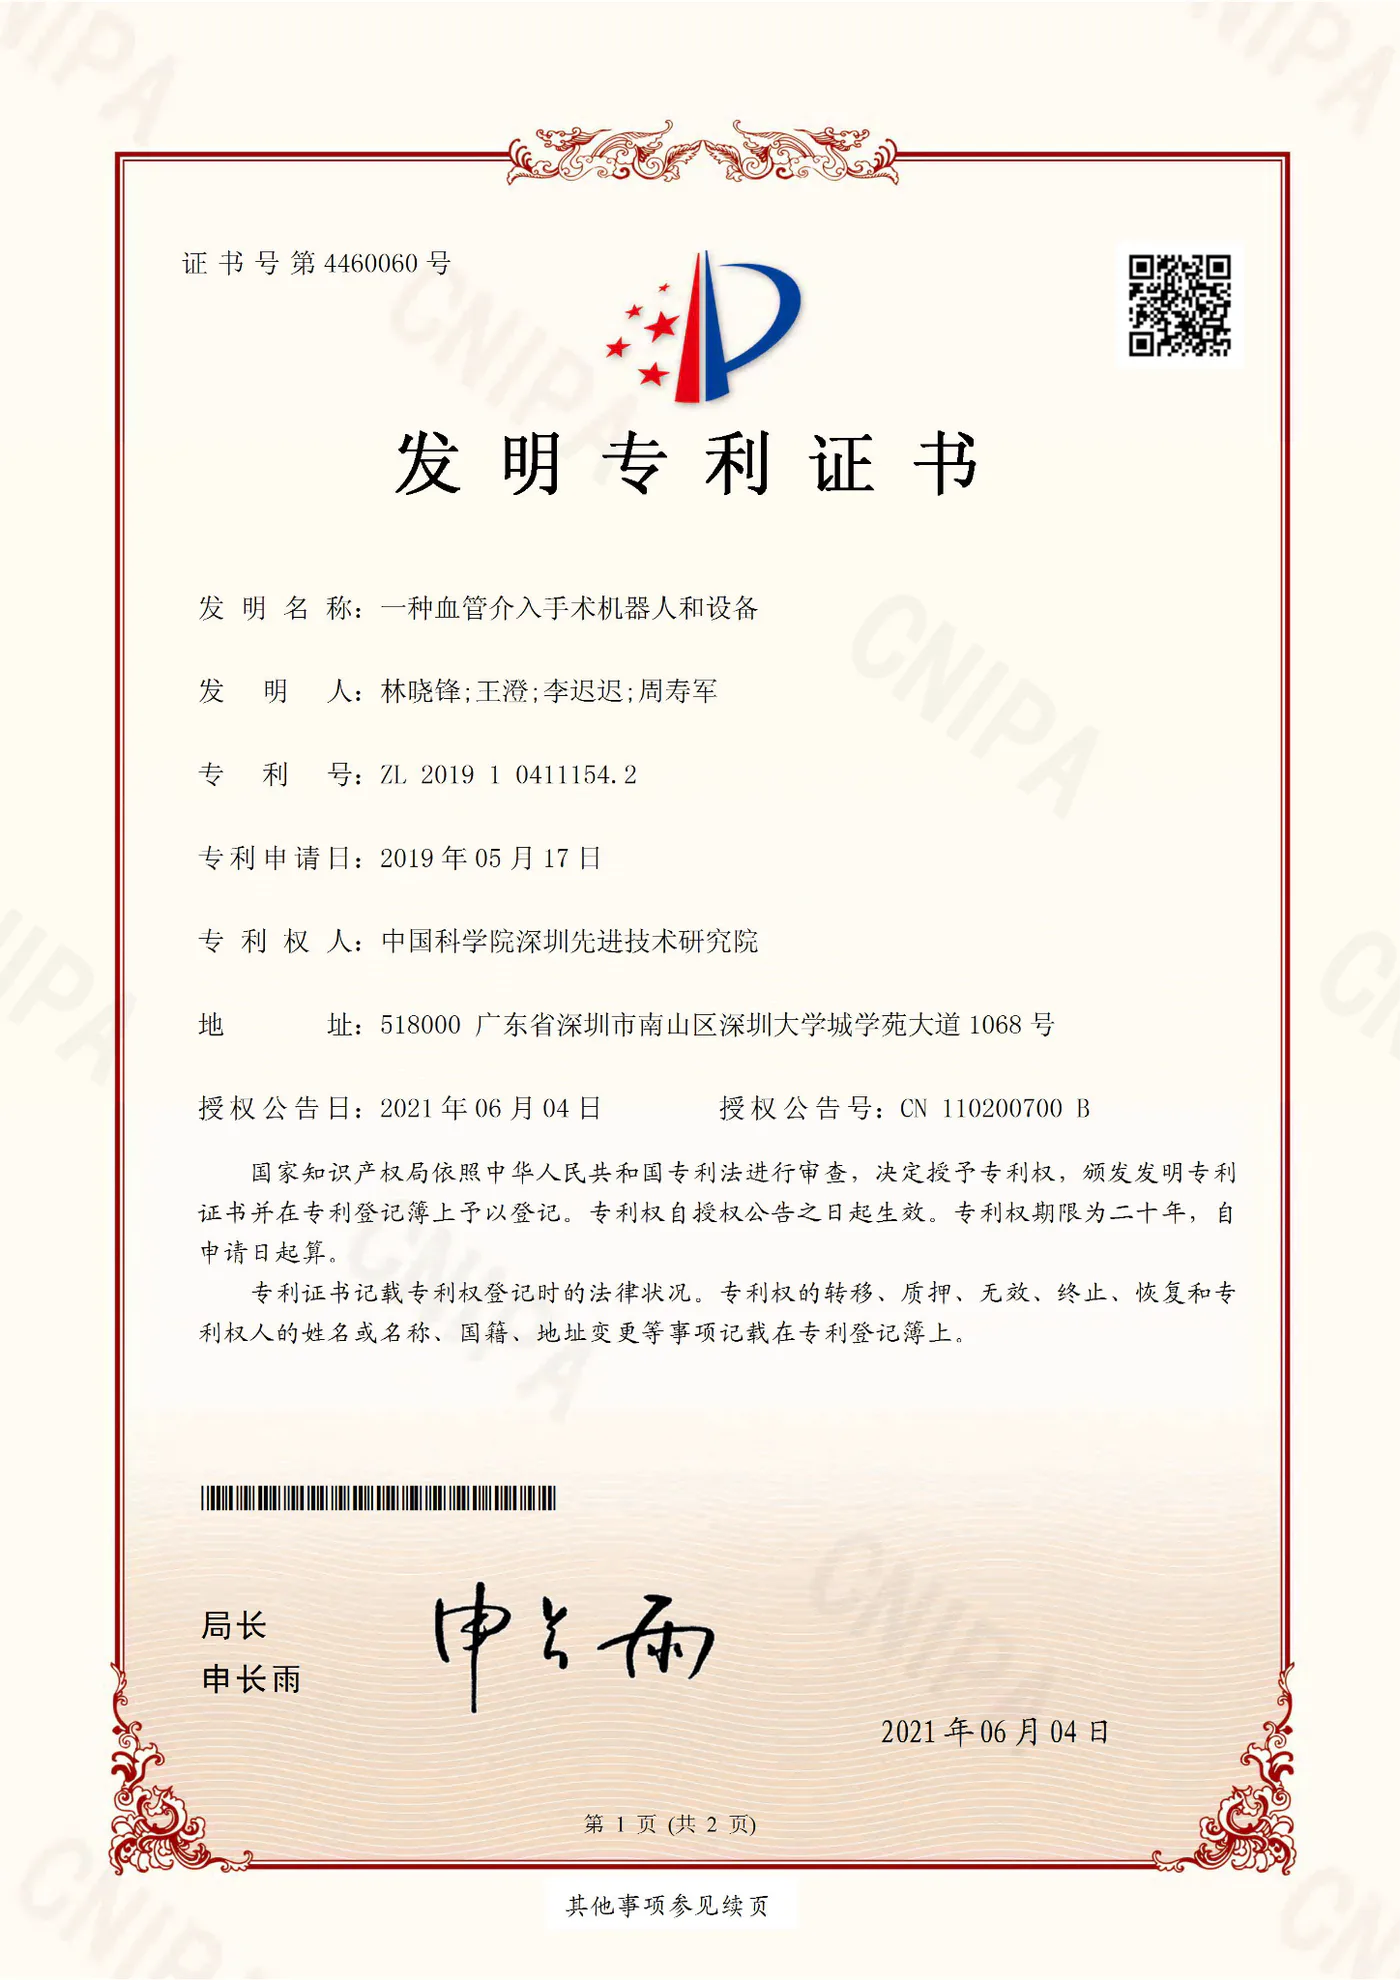
IP PORTFOLIO
计数按同族合并(力反馈装置的中国与 WIPO 申请计为一项)。其中日本申请“导航系统、算法及其器具”与中国申请“面向立体显微成像系统的三维标定板及性能评价方法”最贴近当前产品方向。壁垒结构为分光成像 × 术中配准 × 微米级器械追踪的软硬件一体组合。其余专利体现团队既有技术积累,项目归属、许可范围与自由实施空间仍需在融资与合作尽调中逐项确认。
团队
核心成员拥有东京大学、清华大学、哈佛大学、耶鲁大学、中国科学院大学、哈尔滨工业大学等研究与学习经历,学科背景覆盖临床医学、计算机科学与生物医学工程,研发方向集中在手术机器人、医学图像和导航系统。

FOUNDER & CEO
东京大学医学院医疗器械部门研究员
 宋雨涵
视觉方向
 赵恩铎
自动化方向
 姜晟灏
临床方向
 林冠昊
技术转化&融资
 余增辉
市场&运营
 Gina Quan
技术转化&资源整合
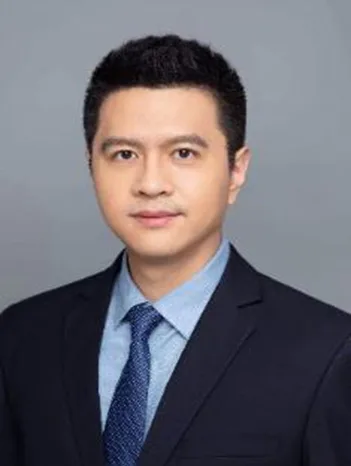 陆建
首席顾问
视觉方向
自动化方向
临床方向
技术转化&融资
市场&运营
技术转化&资源整合
CHIEF ADVISOR
市场 · 竞争 · 本轮需求
项目当前仍处于研发和验证阶段。取证前以 OEM 模块与软件许可先行产生收入,商业化不必等到整机取证;注册后转向自有整机、软件与耗材。
01 · 位置
导航要在切除全程持续回答两个问题:器械在哪里、这是什么组织。现有路线各有所长,但都是为开放术野设计的;本产品的差异在于把这两个问题放到显微尺度上,并在术中持续回答。
软组织形变补偿
不适配显微视野,有形变补偿
适配显微视野,有形变补偿
不适配显微视野,无形变补偿
适配显微视野,无形变补偿
显微视野适配性 →
点选图中任一条路线,下面逐项与本产品对照;手机上左右滑动也可切换。
追踪持续追踪;追踪对象是直径约 11 mm 的反光球阵列,尖端位置由此换算得到。
配准术前对骨性固定的参考架配准一次;术中组织位移后,需要重新配准才能更新。
显微视野不在显微尺度上配准与追踪。反光球的尺度按开放术野设计,与 0.3 mm 级尖端、数毫米的视野不在同一量级。
硬件独立红外相机(NDI Polaris 一类)+ 参考架 + 反光球。
上世纪九十年代确立、至今仍是主流的路线:擅长回答“器械在哪里”,而“这是什么组织”只在配准那一刻成立。
追踪器械追踪仍采用反光球方案。
配准不依赖植入标记,配准基于一次表面扫描;组织位移后需再次扫描以更新。
显微视野不在显微尺度上配准与追踪。表面扫描按开放术野设计;数毫米视野内可用的稳定特征有限。
硬件结构光投射 + 相机,器械追踪另配。
去掉了植入标记,但配准仍是逐次静态完成,不随组织形变连续更新。
追踪持续追踪。
配准术中可反复配准,带软组织形变补偿。
显微视野不在显微尺度上配准与追踪。按开放术野设计,目前公开的适应症为脊柱。
硬件多相机术中成像阵列 + 器械追踪,两套光学系统。
实现思路与本产品最接近,是我们最重视的对标:术中配准、形变补偿与追踪都已具备。差别在于它面向开放术野,而本产品把这三件事收进显微镜的同一套光路里。
追踪不含器械追踪。
配准不与术前影像配准。
显微视野在显微视野内工作。它本身是数字手术显微镜,定位是可视化增强。
硬件数字显微成像 + 头戴或屏幕显示。
解决的是“看得更清楚”,与导航要回答的两个问题属于不同的产品定位,不在这条分水岭上。
维度口径:「显微视野适配性」指能否在数毫米视野、亚毫米精度下完成术中配准与器械追踪;「软组织形变补偿」指术中组织位移后配准是否自动更新。两个维度取自对照表同名两列的原始取值,未引入其他指标;各产品的逐项取值与信息来源见下面的对照表。
| 产品名 / 国家 | 外观 | 技术路线 | 配准方式 | 显微视野适配性 | 软组织形变补偿 | 闭环能力 | 标准适应症 |
|---|---|---|---|---|---|---|---|
| Proprio Paradigm (美国) |  | 多相机术中成像 + 追踪 | 骨性固定 | 不适配 | 有 | 配准 + 追踪 | 脊柱 |
| Brainlab Microscope Navigation (德国) |  | NDI 类红外光学追踪 | 骨性固定 | 不适配 | 无 | 配准 + 追踪 | 骨科通用或脊柱 |
| Medtronic StealthStation S8 (美国 / 爱尔兰) |  | NDI 类红外光学追踪 | 骨性固定 | 不适配 | 无 | 配准 + 追踪 | 神经外科通用 / 骨科通用 |
| Beyeonics One (以色列,手术显微镜) |  | 数字可视化,不配准 | 不支持配准 | 适配 | 无 | 仅可视化增强 | 眼科通用 |
| 华科精准 (中国) | 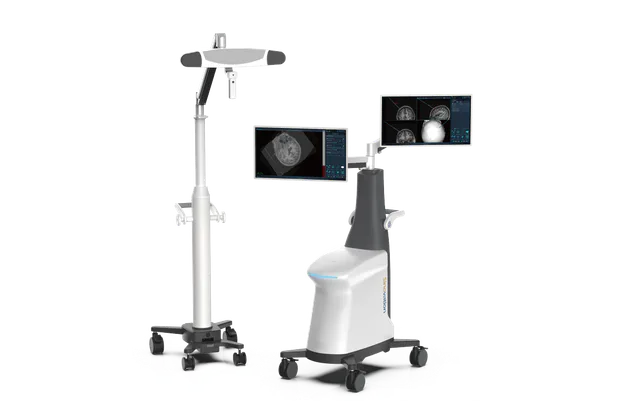 | NDI 类红外光学追踪 | 骨性固定 | 不适配 | 无 | 配准 + 追踪 | 神经外科通用 / 骨科通用 |
| SeaSpine / Orthofix 7D FLASH (美国) |  | 结构光配准 + 光学追踪 | 无创伤固定 | 不适配 | 无 | 配准 + 追踪 | 神经外科(脑肿瘤) |
| 光谱智航显微手术智能导航系统 (本产品)本表内同时满足显微适配、形变补偿与器械追踪三项 |  | 同轴分光双相机 | 无创伤固定 | 适配 | 有 | 配准 + 追踪 | 神经外科通用 / 耳鼻喉科通用 / 眼科通用 / 重建外科通用 |
对照内容按 2026 年 9 月各厂商公开资料整理。竞品参数与获批状态会持续变化,最新规格、适应症与注册状态以各厂商公开披露为准;各产品名称与商标归其所有者所有,此处仅作识别之用。全球范围内实现思路最接近的是 Proprio Paradigm;国内同样面向神经外科的华科精准采用 NDI 类红外光学追踪路线,与本产品的技术路线不同。
02 · 盘子 → 03 · 收入
神经血管、恶性脑肿瘤相关、耳鼻喉、眼科(非白内障)四类合计。
边界判断直接决定切除范围与生存获益,价值主张最一致。
再向耳鼻喉、眼科与重建外科扩展。
硬件模块交付;软件许可与硬件绑定、按年计费;工程服务仅对显微镜厂商、按型号一次性。面向高校研究室、显微镜整机厂与导航系统厂,验证真实需求、接口规范与付费意愿。
整机装机扩规模;增强版软件许可按年续费;专用耗材注册后启动。用装机扩规模,用软件与耗材形成持续收入。
04 · 风险与本轮需求
下一阶段的关键任务,是把技术指标转化为临床证据和可注册产品。临床工作流、资金节奏与法规路径需要同步收敛,任何一项滞后都会影响产品化进度。三类风险都有正在执行的应对动作,不依赖单点假设。
RESOURCE PRIORITIES
NEXT MILESTONES
手术量口径与数据来源见上文「临床问题」一节。市场规模与商业路径用于说明商业逻辑,实际经营表现将受装机爬坡、毛利率、渠道折扣与注册后上市节奏等因素影响。各项交付物与里程碑节点一一对应;具体定价、装机计划、融资规模、资金使用明细与时间安排结合里程碑预算、现金流和注册计划联动测算,不在本页披露,可在正式尽调材料中提供。
CONTACT
欢迎神经外科与显微外科团队、显微镜与器械厂商,以及关注医疗器械早期项目的投资机构直接与我们联系。
完整尽调材料——含临床验证计划、注册路径细节、财务测算与资金使用明细——可应要求提供。来函请说明机构与用途。
邮箱地址需开启 JavaScript 后显示 微信 · 扫描或长按识别二维码
SPECTRA NAVIGATION
光谱智航希望把导航能力带进更小、更深、更动态的显微场景。下一步需要临床伙伴、产业伙伴和资本伙伴共同完成验证、注册与规模化落地。